

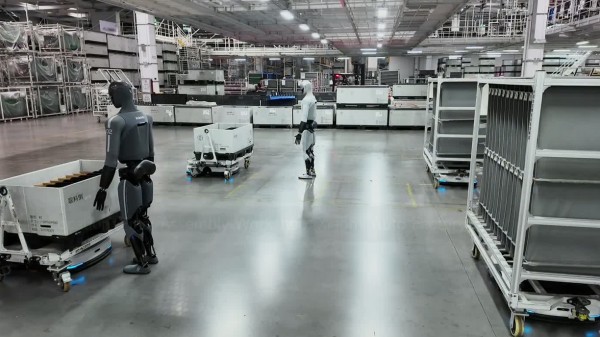
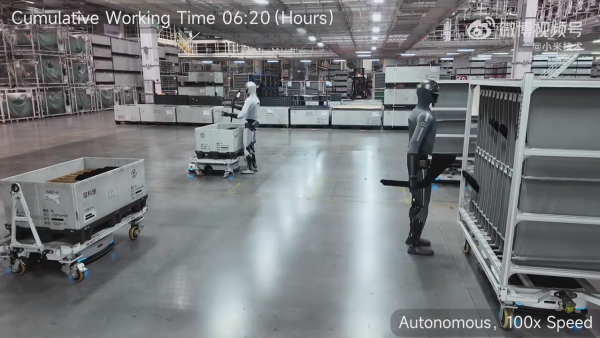
2026年11月4日,雷军发布了一段5分59秒的倍速视频,记录了两台CyberOne 02在小米汽车工厂总装车间完成连续8小时作业的全过程。最终定格的时间是8小时5分钟,任务是为中控台侧盖板排序。雷军将其定义为一次“实习”,但它验证的东西,比“实习”两个字的分量要重。
一道汽车总装里的“精细活”
CyberOne 02所在的工位,属于总装物流的SPS排序供货环节。它要做的事情,是按上线车型的序列,从原料箱中取出不规则、大尺寸的柔性内饰盖板,调整姿态,再放入对应的料架格口。盖板不是标准结构件,摆放姿态存在随机性,对视觉定位和抓取力控的要求,远高于定点抓取标准件的传统工位。
这道工序同时考验几层能力:双臂协同与灵巧手操作、视觉感知的抗干扰能力、力觉的柔顺交互,以及跟随产线节拍的全身运动控制。在8小时里,CyberOne 02需要自动配合来料AMR调整取料路线和步幅,AMR换岗时耐心等待,遇到来料偏差或放置失败时自行调整。这些都不是预先编排好的固定轨迹,而是在一个动态、非结构化的环境里持续做出的实时判断。
两次充电与一次掉落:真实产线的粗粝刻度
里程碑的意义,往往藏在那些没有被剪辑掉的细节里。8小时5分钟的作业期间,机器人进行了两次充电:累计作业3小时2分后一次,6小时3分后一次。下半程,其中一台机器人不慎将零件掉落在地,一台轮式机器人过来捡起,作业继续。
这两组细节划出了当前能力的边界。续航仍然需要中途补能,意味着“8小时”并非一块电池撑到底,而是一个包含充电窗口的完整班次。掉落与捡起则说明,人形机器人在真实产线上的容错,仍然依赖周边自动化设备的协同,而不是完全独立闭环。但另一面同样值得留意:故障没有导致作业中断,产线节拍没有被打破。在一个以“停线成本”为最高优先级的汽车总装车间里,“出了问题能接住”,本身就是可部署性的一部分。
XR-1:一套模型,两个场景
支撑这次作业的是小米的具身基座模型Xiaomi-Robotics-1(XR-1),采用端到端的VLA(Vision-Language-Action)架构,视觉语言骨干基于预训练的Qwen3-VL,动作生成则使用Diffusion Transformer。这套架构的目标,是让机器人从视觉输入和语言指令直接生成可执行的动作,而不是依赖预先编程的轨迹。
更具信号意义的,是雷军在同一时间披露的另一个场景:小米青年公寓。同一套XR-1模型,在那里跑通了连续超过30分钟、覆盖3个房间、包含50多项任务的长程验证,涵盖工具准备、整理、垃圾清理、物品归位和房间巡检。工厂与家庭,两个在环境结构化程度、任务确定性上差异巨大的场景,共用一套基础模型,这是“通用人形”叙事里最难兑现的那一层。CyberOne 02在总装车间完成的,是这个叙事在B端最硬的一块试金石。
“斩杀线”之后,下一道题是回本
业内将这次8小时作业视为小米首次越过具身智能的“产线斩杀线”。在小米之前,Figure 03在宝马工厂、智元G2在龙旗科技工厂,都完成了连续作业的初步验证。人形机器人进入汽车总装、3C制造等场景,正在从孤立的演示案例,变成一条可以被横向比较的验证序列。
但“能连续干8小时”和“值得被连续雇佣8小时”,是两道不同的题。CyberOne 02的硬件规格——约177cm身高、52kg体重、21个自由度、2kg负载——放在人形机器人谱系里并不突出,它的价值不在于单项参数的领先,而在于用一个真实的工位、一个完整的班次,把“人形机器人到底能在产线上干什么”这个问题,从开放式讨论压缩成了一个有日期、有任务、有故障记录的具体答案。
雷军对“是否有必要在工厂投入人形机器人”的回应是:这是通用人形机器人,硬件不用改动,可以适应更多不同的岗位和场景。这句话的下一层含义是,通用性带来的场景覆盖广度,最终需要在每一个具体工位上,用节拍、良率和维护成本来证明自己的单位经济模型。8小时是一个开始,它证明了“能干”,接下来的问题,是“划不划算”。
(素材来自:小米 智算芯能前沿网综合)
本文由智算芯能前沿网编辑整理,转载请注明出处。