

一台没有售价的“产品”
10月30日,谷歌(Google)开发者官方账号在X上发布了一段推文,介绍了一个名叫Sprout的机器人花盆。推文的第一句就把话说死了:“不,你买不到它。”这不是一次产品发布,而是一个“纯粹娱乐”性质的演示项目,目的是展示Google AI Studio能用来做什么。
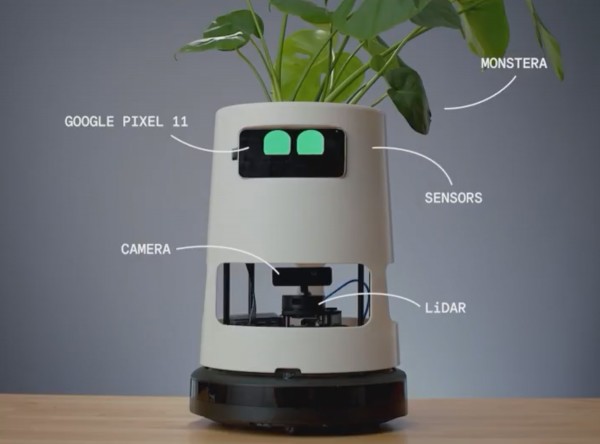
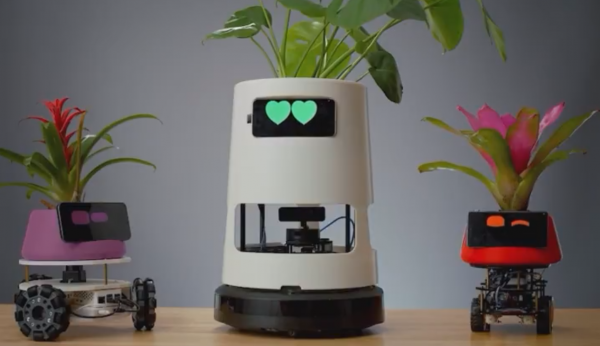
但所谓“纯粹娱乐”,往往藏着最直接的技术演示逻辑。Sprout是一台半自主的植物漫游车,花盆里种着一棵真的龟背竹,底盘是一台TurtleBot 4,正前方嵌着一部Pixel 11手机充当“脸”和“眼睛”。它会在办公室里自己晃悠,寻找光照最好的角落,停在窗边晒太阳;当花盆里的湿度传感器判断土壤干了,它会发出一条带位置信息的文本,用带点植物幽默的口吻告诉人类该浇水了。
半自主的真实含义:能自己做的事不多,但每件都选得很准
Sprout被定义为“半自主”,这个词的拿捏相当精确。它能自主完成的部分,是移动和感知:依靠TurtleBot 4底盘的摄像头和激光雷达(LiDAR)识别前方障碍、测量距离,在办公桌和家具之间规划一条通往阳光的路线。
但它做不了的部分,恰恰是物理世界里最麻烦的那一类。如果路上有一扇关着的门,Sprout不会试图去推,它会停下来,向附近的人发出请求帮忙的信号。如果土壤湿度低于阈值,它不会自己去找水,而是发送一条带着自己位置的消息,等人拎着水壶过来。这种“能绕开桌子,但绕不开一扇门”的能力边界,恰恰是当前具身智能在真实环境中的一个诚实切面:感知与移动已经足够成熟,但精细操作和物理干预仍然需要人类补位。
Gemini的三重分工:视觉、分割与声音各管一段
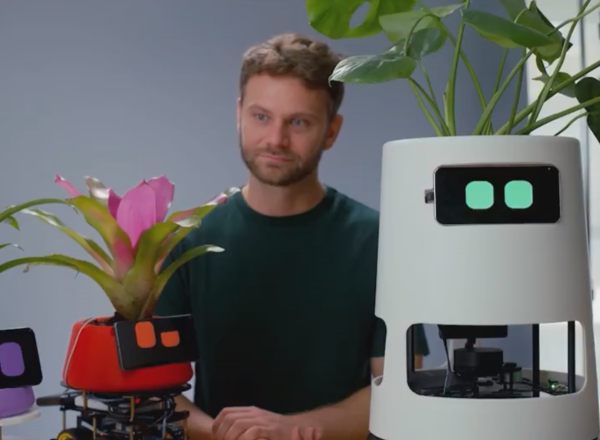
Sprout的软件栈并不复杂,但分工很清楚。Gemini Flash负责视觉理解和植物识别,让机器知道眼前是桌子、椅子还是一扇窗;Gemini Robotics ER 2.0负责分割与空间理解,帮助它判断自己在环境中的位置和障碍物的轮廓;Gemini Live负责语音交互,让路过的人可以和这块长了轮子的屏幕“聊两句”。
整个开发过程在Google Antigravity环境中完成,用的都是Google自家的工具链。一位自称目睹了搭建过程的Google员工在X上补充了一个细节:从零到跑起来,团队大约花了两周时间。两周的周期说明的不是“机器人很容易做”,而是“在现成的硬件底盘和成熟的模型API之上,把一个想法变成可运行原型的速度已经今非昔比”。Sprout的推文最后附了一个“立即尝试建立”的链接,但点进去只会跳到Google AI Studio的通用页面,并没有Sprout的专属教程。它的角色是那个把开发者引到门口的“可爱诱饵”。
一个不卖的Demo,比很多量产产品说了更多
Sprout不会出现在任何货架上,这一点是明确的。它的价值不在于变成一个消费级产品,而在于用最低的叙事成本,把Google在具身智能方向上的几个关键拼图摆在了一起:一个成熟的移动底盘(TurtleBot 4)、一个足够便宜的视觉与交互终端(Pixel手机)、一套按任务分工的Gemini模型栈、以及一个能在两周内把想法跑起来的开发环境。
这个组合放在办公场景里,刚好避开了人形机器人在成本和安全性上的重资产包袱,同时也避开了工业机械臂在灵活性上的局限。一个会自己找阳光的花盆,听起来像个玩笑,但它演示的是一套通用的能力:感知环境、做出判断、在边界处知道该向人类求助。Google没有给Sprout定价,但它把这条路径的入口开放了出来,剩下的事,交给了那些愿意花两周去试一下的人。
(素材来自:谷歌 智算芯能前沿网综合)
本文由智算芯能前沿网编辑整理,转载请注明出处。