

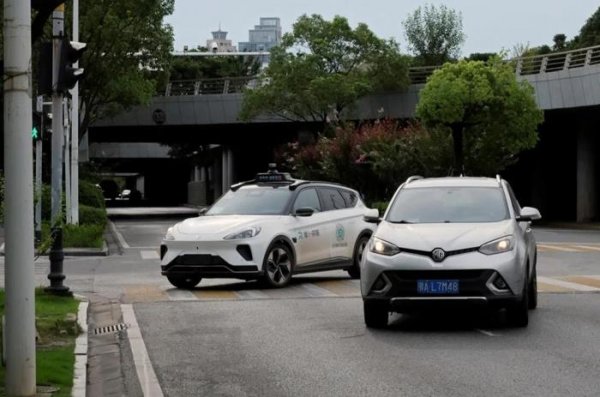
11月3日,百度正式发布面向自动驾驶领域的人工智能世界模型Apollo World。这套系统通过生成虚拟道路环境、模拟交通参与者行为以及预测场景变化,为Robotaxi提供更加丰富的训练和测试条件。百度表示,该系统每天最多可生成10万公里模拟驾驶里程,为自动驾驶技术研发提供新的训练方式。
构建虚拟道路,让无人车提前积累驾驶经验
与传统交通仿真主要依赖预设场景不同,Apollo World更加注重虚拟环境的动态变化。系统能够模拟车辆、行人等交通参与者的行为,并根据无人车的驾驶操作实时调整周围环境。
例如,当无人车执行减速、转向或变道等操作时,虚拟环境中的其他交通参与者也会作出相应反应,使驾驶系统能够在持续变化的交通场景中进行训练。
多模态数据支持,提升复杂场景训练能力
在感知数据方面,Apollo World能够实时生成摄像头画面和激光雷达观测数据,让自动驾驶系统直接获取虚拟环境中的感知信息,并据此完成驾驶决策。
系统还可以将车辆的操作反馈至虚拟环境,推动场景继续演化,形成感知、决策、执行与反馈相互衔接的训练闭环。
每天最高10万公里,缩短仿真测试周期
根据百度公布的数据,Apollo World每天最多能够生成10万公里模拟驾驶里程,相当于一辆配备安全员的自动驾驶测试车辆约三年的实际道路测试里程。
目前,该系统已经应用于萝卜快跑的全球化测试与验证。对于Robotaxi企业而言,利用虚拟仿真反复测试复杂交通场景,有助于减少对部分真实道路测试的依赖,并降低研发过程中的时间和成本压力。
仿真能力正在成为行业竞争的重要环节
随着Robotaxi逐步走向规模化运营,自动驾驶企业面临的不仅是车辆部署问题,还包括算法训练、复杂场景适应以及不同城市道路环境下的技术验证。
Apollo World的推出,反映出自动驾驶研发正在从单纯积累真实道路里程,向真实数据与生成式仿真相结合的方向发展。
不过,虚拟测试并不能完全替代真实道路验证。模拟环境与现实交通之间仍可能存在差异,仿真结果能否有效转化为实际驾驶能力,仍需要通过持续的道路测试和安全验证来检验。
(素材来自:百度 智算芯能前沿网综合)
本文由智算芯能前沿网编辑整理,转载请注明出处。