

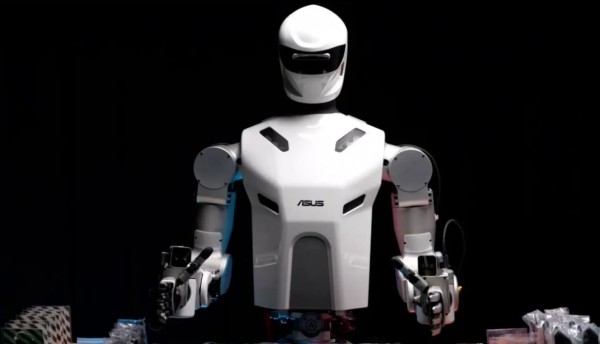
华硕近日通过官方博客和CNBC访谈正式介绍了旗下首款人形机器人Gallop,联席CEO许先越亲自出面。与行业内常见的“先发视频再找场景”路径不同,Gallop的首次亮相没有舞台动作,而是直接进入华硕集团EMS工厂的主板配件包装工位,在一张真实的产线工作台上开始了训练。官方给它的考核线也很直接:单块主板配件打包控制在20秒以内,成功率99.5%,与产线工人的标准相同。
为什么挑了一个“最不好看”的工位
这个工位看起来并不起眼:15种小零件,不少封装在薄而透明的塑料袋里,需要逐一取出、分拣、按位放入包装。对熟练工人来说是一套重复了千百遍的肌肉记忆,对机器人而言却是一连串刁钻的物理挑战——塑料袋会反光、会变形,薄壁零件抓取时容易滑脱,传统工业夹爪在这种柔性物料面前往往力不从心。
华硕选择这个工位的逻辑恰恰在这里。官方在博文中写得很清楚:如果一个人还需要全程站在机器人旁边兜底,那这台机器就没有创造任何价值。Gallop要证明的不是“能做一次”,而是“能每天做、按节拍做、达到人的质量门槛”。一个好看的演示和一张能交给客户的产能账本之间,隔着的是无数个薄塑料袋和0.5%的失误率。
学习方式:工人是老师,仿真做乘法
Gallop的训练路径糅合了多种手段。起点是开源机器人模型提供的通用先验知识,华硕没有从头训练自己的巨型模型。接着是真人示教:经验丰富的操作员在知情同意的前提下佩戴头戴摄像头,记录真实作业流程,Gallop从这些第一人称视频中学习人的手法和节奏。仿真环境随后对每个示教样本生成变体,让机器人在虚拟空间中提前经历产线上可能出现的微小变化。操作员还可以通过VR头显和手套直接遥操作机器人,在真实零件和真实相机上完成教学,最后部署到工位后,机器人记录的现场数据再回流到训练中。
软件架构分为四层:规划层理解任务并拆解步骤,监督层逐步校验并在出错时重新规划,技能层负责抓取与放置,控制层精确驱动双臂和手部。四层之间使用固定接口,意味着更替更强的AI模型时不需要重新设计整台机器人。
硬件务实到近乎克制
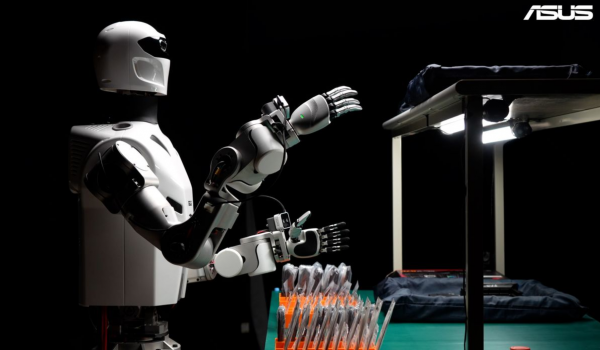
Gallop当前版本是固定基座双臂构型,不具备双足行走能力,核心目标就是工作台上的抓取与放置。机内只有一颗NVIDIA Jetson AGX Thor计算模块,运行标准机器人软件。本体和带触觉感知的灵巧手由华硕自研,电机等标准件沿用既有供应商体系。手是人形机器人行业公认最难也最稀缺的部件,华硕选择自研而不是外购,说明它把触觉操作能力视为长期差异化的支点。
这一配置的选择背后有一个明确的成本逻辑:固定基座去掉的是移动底盘的成本和复杂度,换来的是在特定工位上更高的稳定性和更低的部署门槛。Gallop要适配的是已有的工人工位,产线不需要为了它推倒重来。
时间表:先证明,再卖
Gallop项目于2026年初启动。未来一年内,华硕计划把自研多指触觉手正式装进机器人,加上轮式底盘,并在Computex 2027上向客户展示轮式版本。2027年下半年启动外部客户试点,2028年下半年目标面向市场供货。首发场景锁定电子制造,因为那是华硕最熟悉的行业;此后向医院和服务场所延伸,底层依据是抓取放置技能在不同场景之间的可迁移性。
许先越在CNBC访谈中同时披露了华硕当季的财务表现:营收2588亿新台币,同比增长36%,AI服务器收入翻倍。这些数字与Gallop出现在同一场访谈里并非巧合——人形机器人是华硕“Physical AI”叙事的前端展示,而AI服务器和AI PC是当下支撑这叙事的收入底座。
一个尚未被回答的问题
99.5%的成功率在20秒节拍下意味着什么,值得算一笔简单的账:一个8小时班次约处理1440块主板,0.5%的失误率对应大约7次失败。华硕没有披露这7次失败发生后由谁接管、恢复节拍需要多长时间、是否会导致整条产线停顿。这恰好是“机器人能完成工位任务”和“机器人能替代一个工位的人力”之间最实质的距离。Gallop已经跨过了第一道门槛——它在一个真实工位上跑通了示教、学习和执行的闭环。第二道门槛的答案,要等到2027年客户试点跑起来之后才会有。
(素材来自:华硕 智算芯能前沿网综合)
本文由智算芯能前沿网编辑整理,转载请注明出处。