

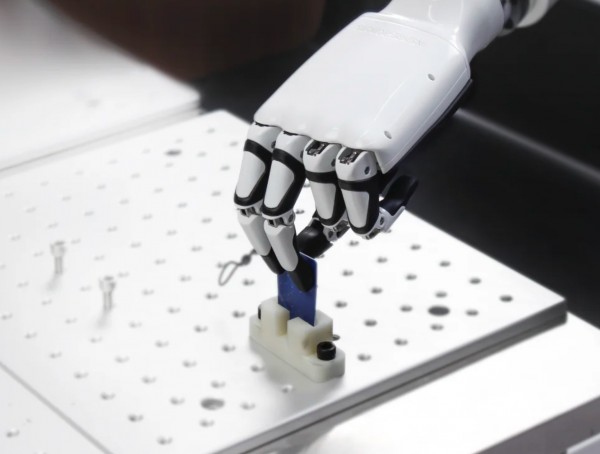
一台灵巧手的成本账单里,触觉排在电机之后
灵巧手在人形机器人整机成本中的占比约为14%至18%,这是多家券商研报给出的共识区间。拆开这份BOM,微型电机占38%,是最大的单项;触觉传感以超过25%的占比排在第二,传动系统随技术路线浮动。这个结构本身就在说明一件事:触觉不是灵巧手的“选配装饰”,它是决定整只手成本与性能的核心变量之一。
但成本高,不等于能力到位。当前多数灵巧手依赖位置编码器和力矩传感器,这类方案提供的是“本体感觉”——关节转到了什么角度、施加了多大的力。它让机器人“能抓”,却无法让机器人“会摸”。看得见鸡蛋,却不知道蛋壳的脆度;握住了门把手,却感知不到是否打滑。华创证券的研报把指尖触觉称为灵巧手产业化的“圣杯”,并指出实验室级别的高精度传感器单价一度高达10万元,而消费级指尖的BOM成本需要控制在百元级别。两者之间隔着的,不是某一项技术的突破,而是一整套从材料、工艺到算法协同的系统工程。
F-TAC Hand做对了什么:把“摸”变成可学习的信号
2025年6月,北京大学与北京通用人工智能研究院联合研制的F-TAC Hand登上《自然·机器智能》。它的核心指标很具体:手掌表面70%的区域覆盖高分辨率触觉传感器,空间分辨率达到0.1毫米,相当于每平方厘米密布约1万个触觉像素。作为参照,此前最先进的商用灵巧手通常只在指尖布置单点力觉传感器,手掌大面积区域是感知的盲区。
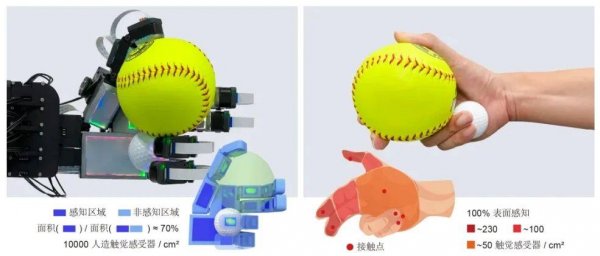
但F-TAC Hand真正值得留意的地方,不在覆盖率,而在它配套的那套算法。团队自研了一种基于概率模型的生成式算法,将抓取生成建模为一个Gibbs分布采样问题,能够生成覆盖19种人类常见抓握模式的多样化策略。换句话说,触觉信号不是被当作一串需要人工设计规则去解析的数值,而是被直接喂给一个生成式模型,让模型自己学会“什么样的接触状态对应什么样的抓握调整”。这套软硬件协同的设计,把抓取成功率从53.5%提升到了100%。
这正是“AI原生触觉传感器”思路的早期形态:传感器不再是一个被动的数据采集器,它在设计阶段就与下游的AI模型绑定,输出的信号形态、时序特性和数据密度,都是为模型的学习效率服务的。
AI原生要解决的,不只是分辨率,还有“数据荒”
如果把触觉传感器的演进放在视觉传感器的参照系里看,差距会更清楚。视觉有ImageNet,有海量的标注图像和成熟的预训练范式;触觉没有。每一次抓取产生的触觉信号都是高度场景化的,换一个物体、换一种材质,数据分布就变了。行业里称之为“触觉数据荒”:硬件可以造出来,但没有足够多、足够好的数据去训练模型,传感器的分辨率再高,模型也学不会怎么用。
AI原生触觉传感器的方向,本质上是在尝试绕开这个困局。一条路径是让传感器本身具备更强的信息压缩和特征提取能力,减少对海量标注数据的依赖;另一条路径是用生成式模型和仿真环境来合成触觉数据,把“采集”的成本转移到“计算”上。北大团队同期推进的TacThru传感器和Taccel仿真平台,分别对应着“视触觉同步感知”和“加速触觉策略训练”两个方向,与F-TAC Hand的生成式抓取算法形成了一条从感知到决策的连贯线索。
量产的门槛不在实验室,在BOM表和产线上
回到产业化的现实约束。2025年中国灵巧手市场销量约1.92万只,同比增长236.84%;2026年预计达到7.02万只,到2030年有望突破43万只。触觉传感器的装配率也在快速爬升,从2025年初的百分之十几升至年末的50%以上,2026年预计突破60%。订单侧,福莱新材在2026年拿下了与灵心巧手、中科硅纪合计30万套触觉传感器的框架采购协议,标志着触觉感知正在从“样机演示的可选配件”变成“量产标配零部件”。
但“标配”不意味着“好用”。实验室里0.1毫米的分辨率,要装进指甲盖大小的曲面空间,还要经受过载、温漂、线束繁杂和百万次使用寿命的考验,工程难度与原理验证完全不在一个量级。F-TAC Hand展示的是触觉感知的上限,AI原生触觉传感器要回答的,则是如何把这个上限以可接受的成本和可靠性,下沉到年产数十万只的产线上。这条路的前半段由论文和实验室定义,后半段由BOM表和良率曲线定义。灵巧手从“能抓”到“会摸”的跨越,最终不取决于某一颗传感器的分辨率有多高,而取决于整条链条——材料、封装、算法、数据——能否在同一张成本表里找到各自的位置。
(素材来自:北京大学、北京通用人工智能研究院 智算芯能前沿网综合)
本文由智算芯能前沿网编辑整理,转载请注明出处。