

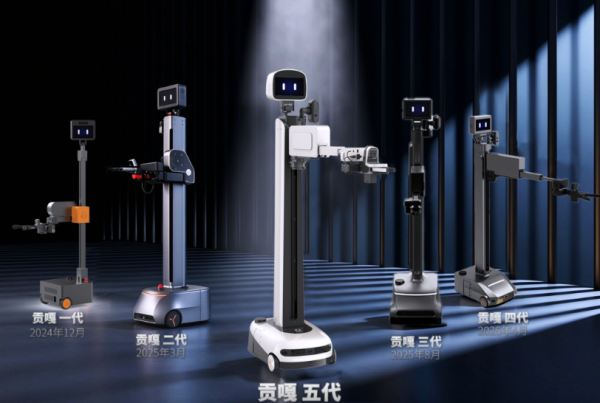
11月11日,成都人形机器人创新中心推出第五代贡嘎人形机器人。这款产品是该机构在具身智能大脑方向的集大成成果,官方称其掌握全球领先水平的人形机器人大脑核心技术,整体技术水准处在全球人形机器人第一梯队。
和很多侧重肢体运动能力的人形机器人不同,五代贡嘎的提升重点集中在软件大脑层面。整套自研一体化具身智能系统,针对场景感知、时空记忆、因果推理规划、动作世界模型四大模块完成全面迭代,搭建起一套完整的技术链条,覆盖结构化感知、时空记忆、因果规划、动作推演到执行反馈各个环节,实现环境认知、记忆更新、任务规划和操作执行的端到端协同运转。
环境感知,适配动态变化的居家空间
想要在家庭环境稳定干活,机器人首先得看懂周边真实环境。五代贡嘎把RGB视觉画面、深度数据和机器人自身姿态信息相互融合,搭建层次化三维场景图。
依靠跨视角实体关联、语义建模、增量更新等机制,机器人可以持续对居家空间做结构化解析。家庭环境物品经常挪动、临时多出杂物都是常态,这套感知体系能够适应这类动态变化,精准分辨物件种类、摆放位置以及物体之间的位置关系,为后续任务打下感知基础。
时空记忆引擎,让机器人拥有长期记忆
传统家用机器人大多只能处理单次下达的指令,任务结束之后相关经验就直接清零,很难处理跨天、分阶段的复杂家庭工作。
针对这个痛点,研发团队自研物理时空记忆引擎,统一收纳空间坐标、物体物理属性、时间变化规律以及机器人过往操作经验。机器人可以记住物件原本摆放位置、什么时候发生移位,还有之前操作成功或者失败的经历。系统还可以完成时序检索、记忆对齐,自动消除记忆里面的冲突信息,以此支撑跨度更长的连续性家庭任务。
因果推理规划,遇到意外可以自主调整方案
在真实家庭环境,执行任务时随时会出现突发状况。不少机器人遇到计划之外的变动,往往直接停止运行,需要人类重新下达指令。
五代贡嘎引入因果关联推理框架,不再单纯依靠统计数据来选择动作。系统会自动拆解任务背后的逻辑条件,理清动作前置要求、预期结果,同时兼顾机器人自身硬件约束,自动拆解出分层的子任务。一旦环境发生突变、任务推进受阻,机器人能够实时重新规划行动路径,自主判断并调整处理方案,不用等待人工介入。
动作推演仿真,提升精细家务操作成功率
动作执行是五代贡嘎另一项关键升级点,产品搭载潜空间动作条件世界模型。正式动手操作前,机器人会在虚拟空间内做多步未来状态推演,模拟不同动作带来的结果,同时评估各类不确定风险。
完成仿真预判之后,再结合运动轨迹优化与闭环预测控制,在实操过程当中实时修正偏差。这套机制能够有效提升抓取物品、物件归置、擦拭清洁这类精细家务的完成率,减少碰撞、物件滑落等失误情况,更加贴近普通家庭的实际使用需求。
研发主体背景,中西部人形机器人创新平台
这款机器人的研发主体成都人形机器人创新中心有限公司,成立时间为2024年4月11日。它既是四川省“一号创新工程”首个原点项目,也是国内中西部地区第一个人形机器人创新中心。
人形机器人想要真正走进普通家庭,光靠硬件肢体远远不够,“大脑”的感知、记忆、决策能力才是落地的关键。五代贡嘎的推出,代表本土团队在具身智能软件链路方面完成一轮重要迭代,后续这套技术的实际表现,还需要更多真实场景进行检验。
本文由智算芯能前沿网编辑整理,转载请注明出处。