

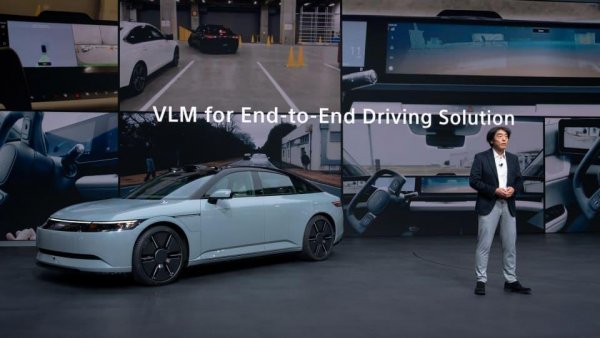
11月5日,索尼(中国)在第九届中国国际进口博览会上全球首发基于视觉语言模型(VLM)的驾驶接管危险预警技术。该技术将AI视觉理解能力引入智能驾驶安全管理,通过分析车辆前方道路环境,判断当前路况是否接近或超出智能驾驶系统的设计运行范围(ODD),并根据风险程度向驾驶员发出不同级别的接管提示。
这一技术的推出,为智能驾驶系统如何识别运行边界、合理安排人工接管时机提供了新的技术思路。
VLM识别道路环境,提前判断系统运行边界
随着辅助驾驶功能不断丰富,系统在复杂道路环境下的适用边界越来越受到关注。当遇到特殊天气、道路施工或突发障碍时,驾驶员需要及时了解系统是否仍能正常工作,并在必要时接管车辆。
索尼此次推出的方案采用视觉语言模型分析车辆前方的道路画面,不仅关注道路中的具体目标,还通过对场景信息的综合分析,判断当前环境与智能驾驶系统运行条件之间的关系。
与单纯依靠固定条件进行判断的方式相比,VLM能够结合视觉信息理解道路场景,为接管时机判断提供更多参考。
三级预警机制,区分不同风险程度
此次技术的一大特点是设置了三级接管提示机制,根据道路环境变化和风险程度采取不同提醒方式。
当车辆接近智能驾驶系统的运行边界时,系统会提醒驾驶员提前做好接管准备;当道路环境已经超出系统适用范围,但暂时不存在紧急危险时,则引导驾驶员主动接管;如果出现突发障碍或感知失效等高风险情况,系统将发出紧急接管提示。
这种分级设计有助于避免所有风险都采用相同的警告方式,让驾驶员更清楚地了解当前情况,提高人机协同过程中的信息传递效率。
数字孪生训练,已开展实际道路测试
在技术研发过程中,索尼团队借助数字孪生仿真环境生成训练和验证数据,覆盖白天、夜间、大雨以及高速行驶等不同场景,以提高模型对多种道路环境的适应能力。
目前,该技术已与清华大学汽车工程学院合作,在苏州市相城区开展实际道路测试。
相关成果未来可为汽车制造商和智能驾驶解决方案供应商提供技术参考,尤其是在接管时机判断、风险提示以及人机交互设计等方面。
智能驾驶竞争向安全交互延伸
随着智能驾驶技术持续发展,行业关注点正在从功能实现逐步延伸至系统安全性和人机协同体验。
车辆不仅需要具备道路环境识别和辅助驾驶能力,还需要在系统能力接近边界时,及时向驾驶员传递准确、清晰的风险信息。
索尼此次发布的VLM驾驶接管预警技术,正是围绕这一需求展开的探索。其后续应用效果,仍有待更多实际道路测试和工程验证。
对于智能驾驶产业而言,如何让系统准确识别自身能力边界,并在必要时实现驾驶权的安全交接,将成为未来技术发展值得关注的方向。
(素材来自:索尼 智算芯能前沿网综合)
本文由智算芯能前沿网编辑整理,转载请注明出处。